ClevePython 構造
このページは出発点であり、2027 年に向けた方針です。完成したリファレンスではありません。 ClevePython は SG-Lib のデータ構造を一対一で再現するため、MATLAB® で身につけた知識はそのまま使えます。SG-Lib 2027 — Python への移行 も参照してください。
MATLAB は The MathWorks, Inc. の登録商標です。この ClevePython プロジェクトは MathWorks から独立しており、MathWorks とは提携しておらず、その推奨も受けていません。
同じ出力が学習にとって重要な理由
学生にとって MATLAB を始めるときに最も難しいのは、数学ではなく、慣れない構文と結果が画面に現れる様子であることがほとんどです。ClevePython はその障壁を取り除きます。構文だけでなく、とりわけ画面出力が Python でも MATLAB と同じように見えます。構造体は同じように表示され、輪郭やソリッドは同じように描画されます。
これにより、双方向の容易な入口が得られます。Python で学んだ人は学び直さずに MATLAB へ移れ、MATLAB の利用者は Python でもすべてを見慣れた形で見つけられます。その過程で、慣れない記法と格闘する代わりに、簡潔で行列中心の構文の本当の利点を実感します。
決定的に重要なのは、SG-Lib とともに登場した統合グラフィックス出力です。関数を呼び出して戻り値を受け取らなければ、図が自動的に描画されます(nargout==0 の考え方、Cleve Moler の教育スタイルの精神)。ClevePython はこれをそのまま保ちます — 同じコマンドが同じ図を生成します。Python ページのフィンガー例 をご覧ください。構文・テキスト出力・自動描画がそろって、入口を容易にし、利点を目に見えるものにします。
同じ構造、同じ構文 — コードでもコンソールでも
ソリッドは両方の環境で同じ構造体です。A = SGbox は同一のフィールドを返します — 頂点リスト VL、面リスト FL、フレーム名 Tname、4x4 変換 T、フレームごとの面リスト TFiL:
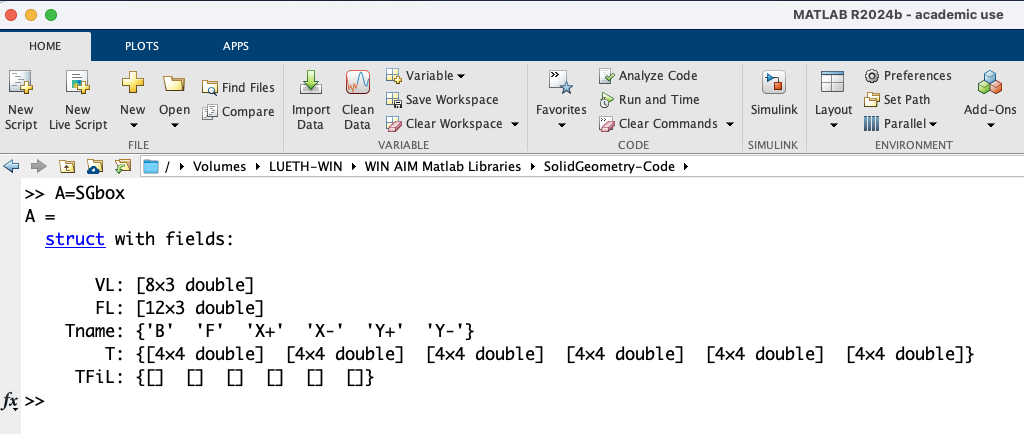
A = SGbox、現在の SG-Lib 5.6。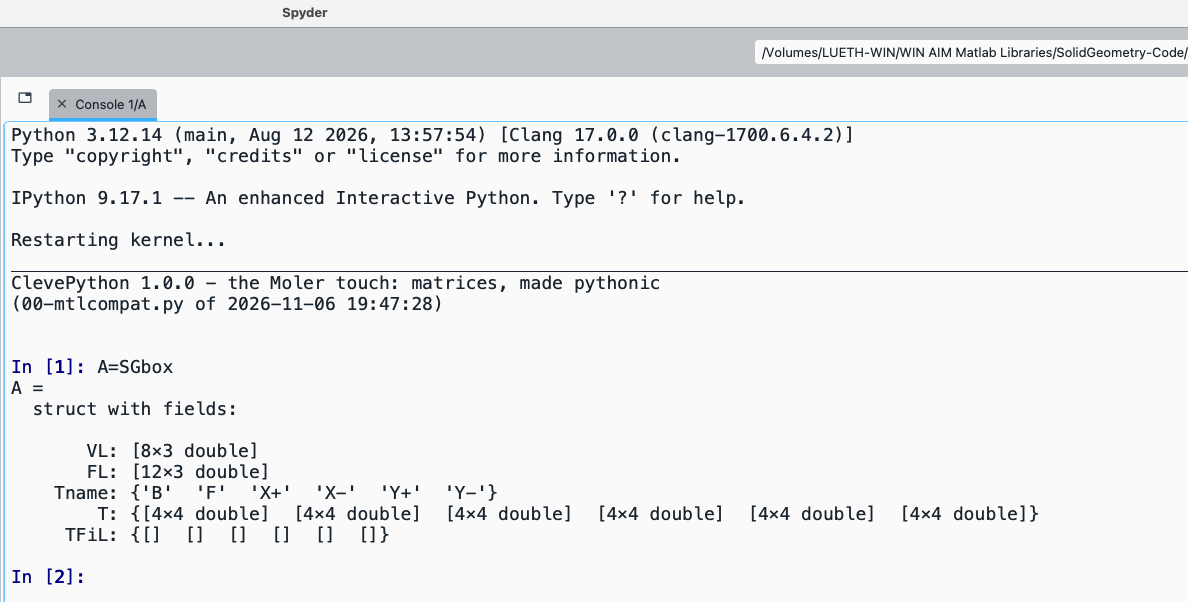
A = SGbox。フィールドも形状も同一。同じコマンド、同じ結果:VL [8x3]、FL [12x3]、Tname、T {6x 4x4}、TFiL を持つ構造体。
同じ構文がエディタでもコンソールでも通用します — CleveSpyder を使えば、どちらも MATLAB と並べて直接比較できます。
データ型
SG-Lib はすべてを少数の素朴なデータ構造から構築し、各関数名はその先頭の文字で戻り値の型を示します。ClevePython は 同じ名前と同じ形状 を保ちます:
- PL — 2D 点リスト · VL — 3D 頂点リスト
- CPL — 閉輪郭リスト(部分輪郭は
[NaN NaN]行で区切る)· CPLR — リンク輪郭のセル配列 - FL — 面リスト · VLFL — 頂点/面サーフェス
- SG — ソリッド(上記のとおり
VL/FLの構造体)· T / TL — フレーム/変換リスト
中期的には、SG-Lib は MATLAB の polyshape/polybuffer のようなクラスを用いたオブジェクト指向の路線には従いません。代わりに再び数値計算を中心に据え — 2016 年までの MATLAB とまったく同じ、素朴な配列と構造体によって — 高速で数値的に追跡可能かつ正確なコードと、他のパッケージへ容易に受け渡せるデータを提供します。
今後の予定
このページは SG-Lib の章ツリー 構造 の ClevePython 版へと成長します。今は中核となる約束を示します:構造が同一であるため、MATLAB の知識とコードはそのまま Python に移行できます。
マルチボディ動力学の最初の例 — 球が SG-Lib のプレート(SGbox)に落下する様子を ClevePython / SG-Lib / PyChrono でシミュレーション:
このマルチボディ・シミュレーションは Simulink や Simscape を一切使わず、ジオメトリと同じグラフィックスウィンドウで動作します。同じ動きを Blender アニメーションとして出力することもできます。設計者は運動学・力学・ジオメトリ・自由度をコードで記述するだけで、インタラクティブな線やブロックを手で配線する必要はもうありません。さらに Claude・ChatGPT Codex・Claude Code などの AI エージェントと協働すれば、新しい複雑なインターフェースやその組み合わせを大幅に短い時間で構築できます。
SolidCraft — 可視化とインタラクティブな動作
SG-Lib の運動学を SolidCraft に接続する最初の例です。コードで記述された — 必要に応じて SG-Lib の合成によって自動生成された — 運動学をそこで可視化し、インタラクティブに動かせます。ここでは JACO ロボットアームがエンドエフェクタを指定された楕円軌道に沿って動かし、付随する座標系(赤/緑)が工具の姿勢を示します。
Blender — 合成した運動学をレンダリング
レンダリングでも同じ考え方です。四節リンク(トラス)を SG-Lib で設計し — リンク輪郭と関節点 —、SGwriteSTL で Materialise/MAGICS のカラー規約(COLOR=RGBA,MATERIAL=…)付きの色付き STL として書き出し、Blender でアニメーションします。左が SG-Lib グラフィックスでの合成、右が同じ四節リンクの Blender レンダリングです。